


Jev爆火,美股相關標的全梳理


- 核心觀點:TypeSafe AI推出的決策模型Jev以極低成本專攻分類與選擇任務,推動AI判斷能力向邊緣設備和自主系統滲透,類比晶片、邊緣AI及感測器廠商有望受益。
- 關鍵要素:
- Jev每百萬輸入token僅收費0.042美元,輸出免費,使逐條檢查替代抽樣成為可能。
- Jev定位為System One決策模型,輸出選項、評分和機率,省去生成解釋的算力開銷。
- 開發者已將其應用於無人機避障、瀏覽器操作、搜尋和Agent工具呼叫等場景。
- 潛在受益美股包括TXN、ADI、STM、ON,覆蓋感知、供電、運動控制及邊緣AI晶片。
- NXPI、QCOM、Cloudflare列入觀察名單,分別對應工業運算、端側AI平台和模型部署。
- Jev仍存在判斷準確性、問題設計及長期業務支撐等早期風險,尚不適合關鍵生產業務。
這幾天,AI 開發者的時間線上頻繁出現一個新名字:Jev。
有人用它給論文分類,有人用它挑選 Agent 該調用的工具,還有人把它接進無人機模擬器,讓無人機選擇繞過障礙的動作。OpenRouter、Cloudflare 等平台也接入了這個新模型,圍繞 Jev 的應用演示接連出現。
如果 JEV 讓 AI 做決定變得更快、更便宜,哪些美股公司有機會從中受益?
理解投資邏輯之前,先要弄清楚 Jev 究竟是什麼。
做選擇題
Jev 是 TypeSafe AI 在 9 月 15 日推出的決策模型。公司把它所屬的類別稱為 System One,也就是「系統一」,借用了行為經濟學開山之作《思考,快與慢》中快速判斷的概念。它能理解文字描述,主要輸出選項、評分和機率,供軟體繼續處理。
舉個例子。一家網店收到訊息:「我昨天買了一個杯子,好像被扣了兩次錢,能不能查一下?」
系統有好幾個小問題要解決:這件事歸售後還是財務?用戶是在查詢帳單還是要求退款?已有記錄是否顯示重複扣款?
開發者可以事先規定選項,讓 Jev 分別回答。隨後,程式核對訂單和支付記錄,進入相應的處理流程;需要給顧客解釋時,再交給擅長表達的模型。
這就是 Jev 的基本用法:給它情況,規定問題,讓它做選擇。
通用大模型同樣能完成這些任務。Jev 的吸引力在於專門優化分類、評分和選擇,減少為一個小判斷付出的時間和費用。它把結果直接交給程式,省去了生成一段解釋的過程。
再做延伸,你每天收到上千條行業訊息,真正值得細讀的只有幾十條。可以先讓 Jev 判斷每條訊息是否涉及你關心的公司、是否包含新資訊,再讓通用模型總結篩出的內容。這樣,通用模型只處理值得深入閱讀的部分,大量簡單判斷交給成本更低的 Jev。
類似的嘗試已經延伸到瀏覽器操作、搜尋和遊戲等場景。動察 Beating 的 Jev 專題 按用途整理了這些項目,介紹 Jev 在其中負責哪些判斷,並附上了原始碼和部分演示入口。對照具體案例,更容易理解這種「做選擇題」的能力可以用在哪裡。
成本砍到最低
按 TypeSafe 公布的價格,Jev 每百萬輸入 token 收費 0.042 美元,輸出免費。
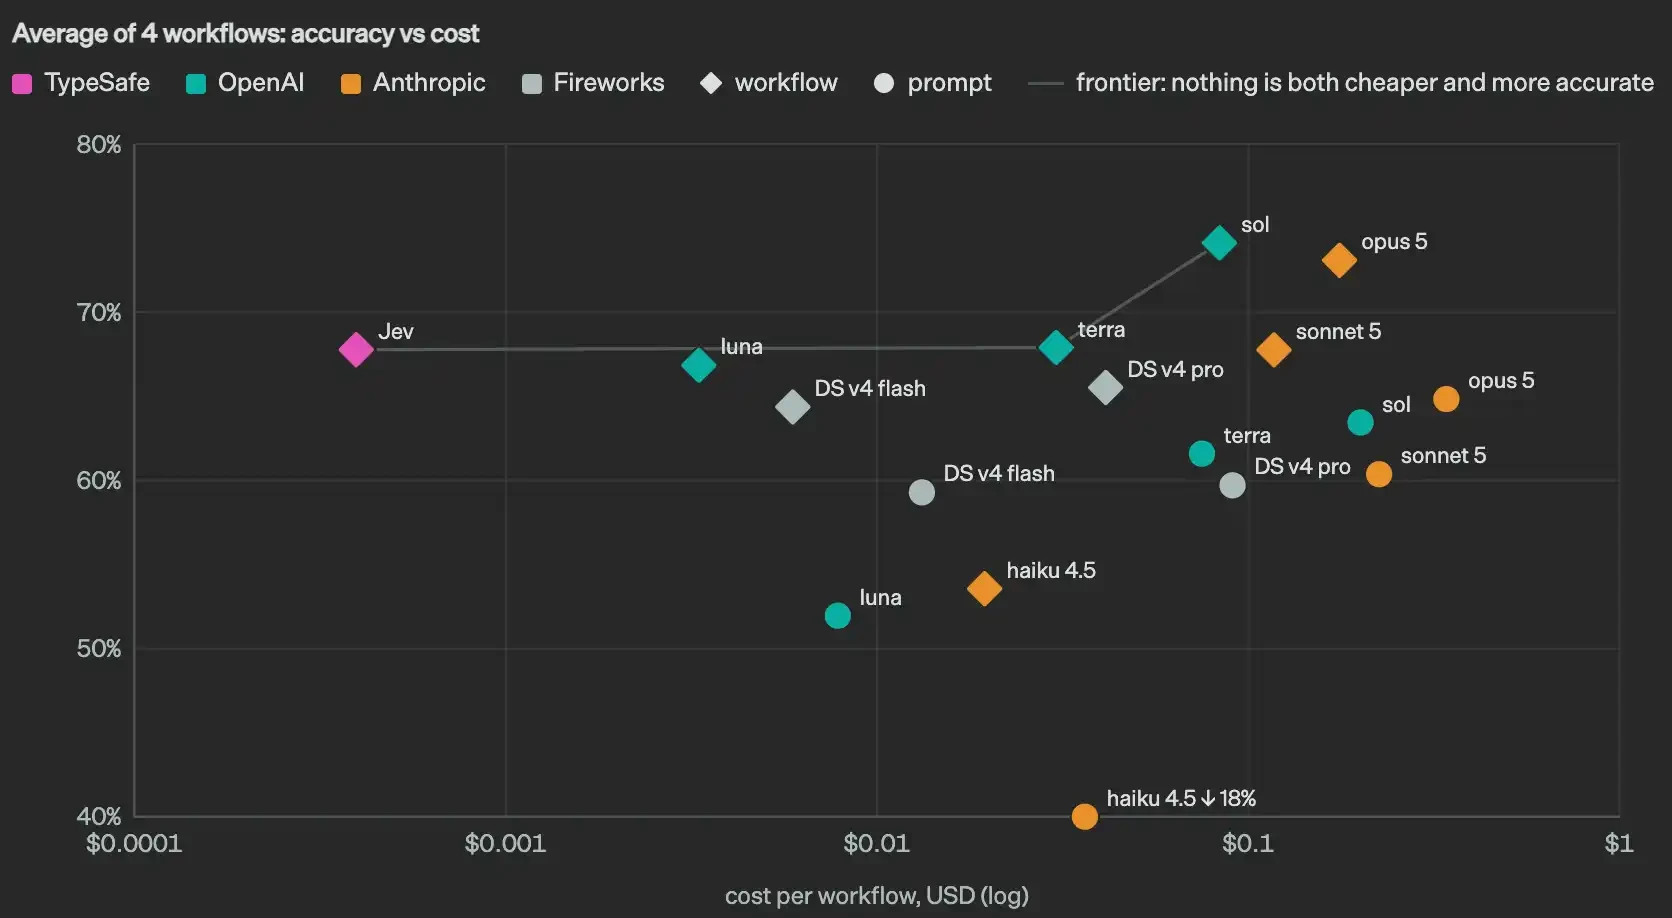
成本降低的意義在於,一些原本只能抽查的工作,有能力進行逐條檢查。客服記錄可以逐條分類,檢索出來的資料可以逐條判斷相關性,智慧體每次調用工具前也可以多做一次篩選。
例如,一套新聞分析程式過去每天只挑出最熱門的文章交給 AI,現在可以先檢查全部文章,再按公司、產品、訂單和人事變動分類。那些熱度不高、卻與某家重要企業直接相關的資訊,也有機會被找出來。
Jev 的命名取自經濟學家傑文斯,他最知名的成就是提出了「傑文斯悖論」。開發者希望判斷變得便宜之後,軟體會更頻繁地使用它。過去不值得單獨調用一次大模型的地方,都可以重新算一遍成本帳。
Jev 與物理設備
開發者 Roman Slack 做了一個無人機項目:在 MuJoCo 物理模擬器中,一架四旋翼無人機追蹤前方目標,沿途穿過立柱、橫梁和移動障礙。
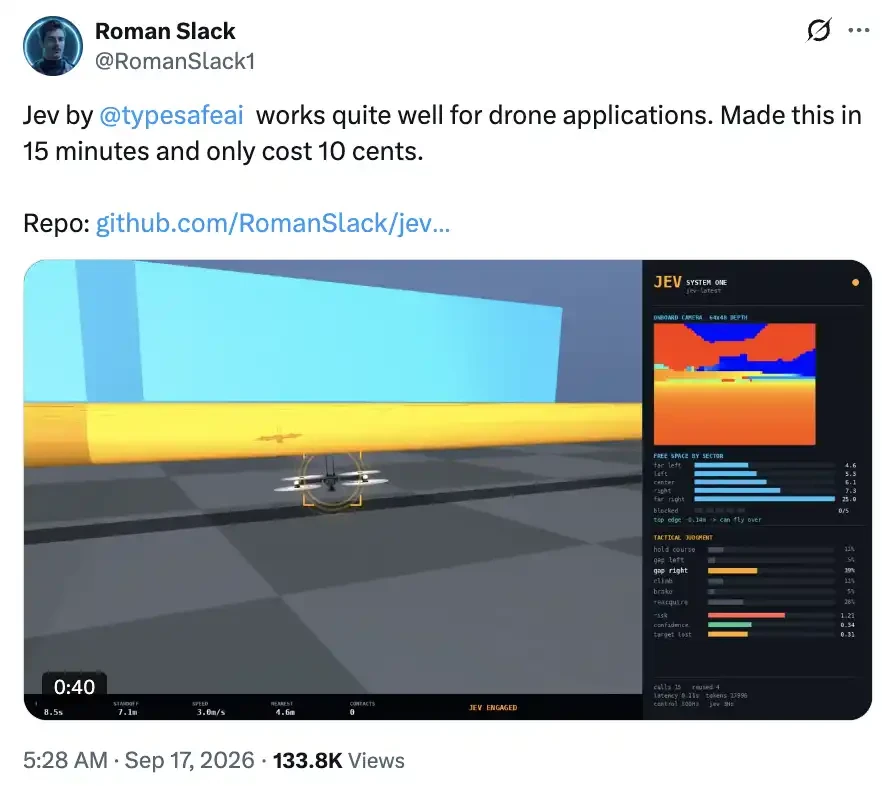
程式先把攝影機獲得的深度、分割資訊整理成數據,告訴 Jev 前方是否被擋住、左右哪邊有空隙、障礙物有多高。Jev 再從保持航向、向左繞、向右繞、爬升、剎車等動作中選擇。
比如,一根橫梁擋住了整條通道,左右都繞不過去,但上方還有空間。Jev 可以選擇爬升,控制程式再把這個選擇轉成無人機的運動指令。
飛行過程中不同模組各司其職。Jev 判斷該往哪裡走,控制程式負責保持平衡、調整電機推力和緊急避障。攝影機提供環境資訊,決策模型選擇動作,控制器讓動作發生。
同樣的分工也可以用機械臂抓杯子來理解。攝影機識別杯子的位置,感測器測量距離和受力,控制器調節手指動作,決策模型參與判斷先拿哪個杯子、遇到障礙後怎麼辦。
如果這類判斷變得便宜、容易接入,開發自動化設備的成本就有機會下降。過去因為軟體開發太貴、使用場景太小而不划算的設備,也會有新的商業空間。
這就把 Jev 與一些公司聯繫了起來。更多設備進入工廠、倉庫和家庭,意味著更多感知、供電、計算和運動控制的需求。
哪些標的可能受益
沿著這條思路看,值得關注的是設備從感知環境到執行動作所需要的器件。無論軟體選擇怎樣的模型,一台機器人都需要知道自己在哪裡、周圍有什麼,並把電力轉化成準確的動作。
德州儀器 (TXN),覆蓋感知和執行的配套
類比晶片負責處理電壓、電流等連續變化的訊號,也承擔供電和驅動任務。TXN 的機器人產品覆蓋訊號採集、電機控制、電源及嵌入式處理。
機器人決定抬手之後,電流怎麼送到電機、力度如何控制,都需要這些器件。更便宜的自動化如果帶來更多機器人、機械臂和智慧設備,TXN 就有機會向這些設備出售更多配套晶片。
亞德諾 (ADI),對應更精確的感知和運動。
ADI 的機器人方案涉及慣性傳感、相機連接、工業通訊和運動控制介面。比如倉庫機器人進入光線不好的通道,需要結合慣性資訊判斷自身運動;多個攝影機和感測器同時工作,還需要把數據同步送到處理器。
設備承擔的工作越複雜,對感知精度、連接穩定性和運動控制的要求就越高。ADI 的受益邏輯,是在更多自主設備中提供這些配套。
意法半導體 (STM),對應低功耗設備上的 AI。
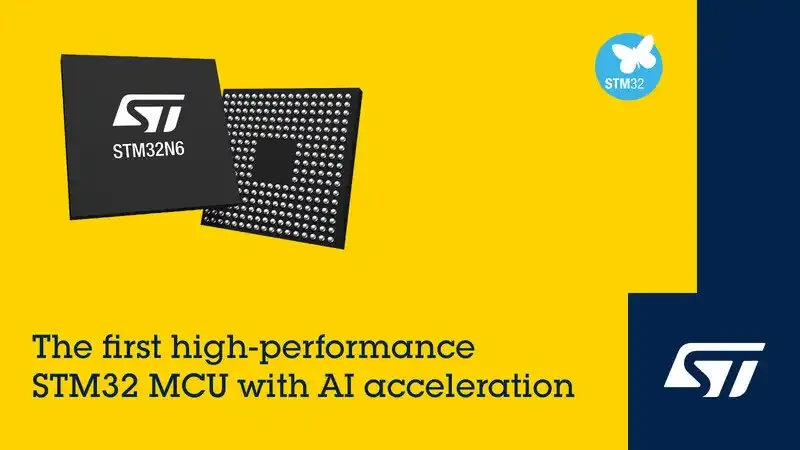
所謂邊緣 AI,就是讓設備在本地處理一部分數據。STM 的 STM32N6 微控制器已經整合用於神經網路計算的加速器,面向對成本、功耗敏感的視覺、聲音等應用。
例如,一台小型攝影設備可以在本地識別物體,一台工業設備可以根據聲音判斷運轉是否異常。圍繞 Jev 的討論,把投資者的注意力引向了這類用途:大量簡單、重複的智慧任務,有機會進入價格更低、體積更小的設備。STM 提供的正是這類設備需要的處理能力。
安森美 (ON),對應視覺和功率器件。
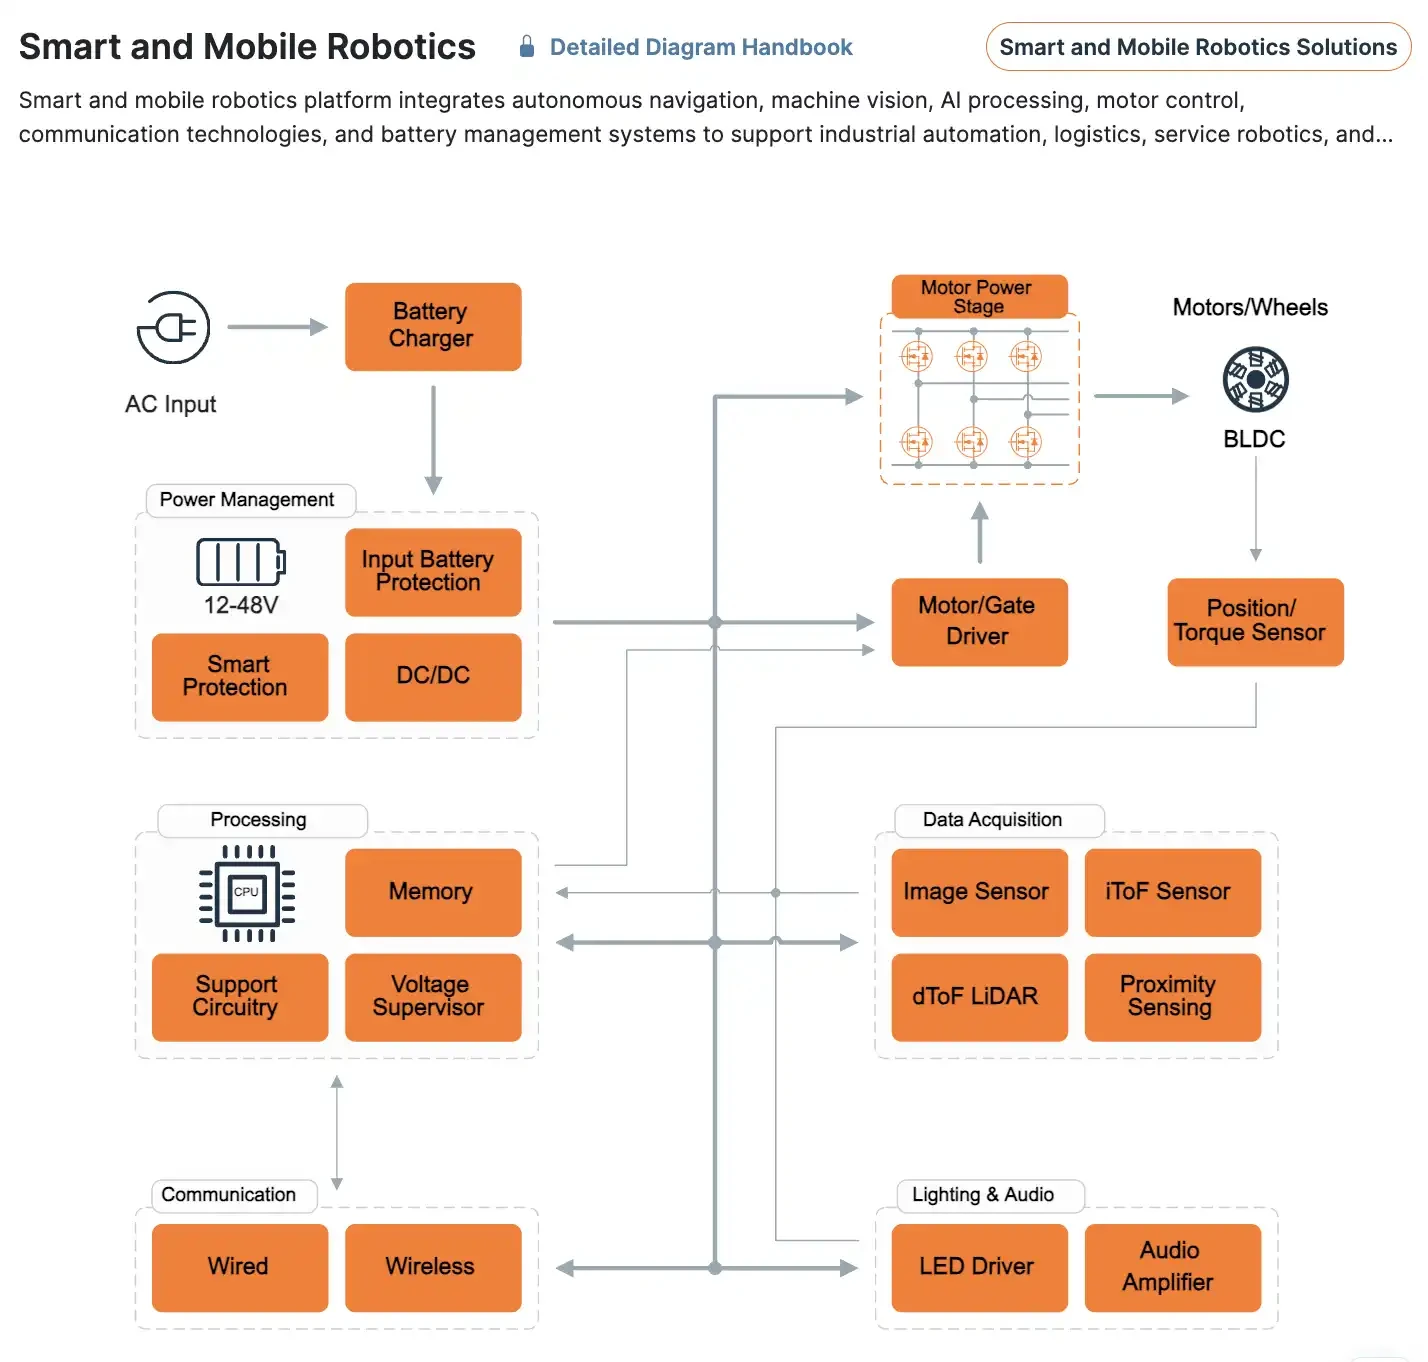
ON 為機器人提供的產品包括影像感測器、深度感測器,以及功率電晶體和電機驅動晶片。前兩類負責採集畫面與距離數據,後兩類配合控制電機所需的電流。
以倉庫搬運機器人為例,攝影機裡的影像感測器採集前方貨架的畫面,深度感測器測量與障礙物的距離,電機驅動晶片配合功率電晶體控制電流,讓車輪轉動。更多機器人和智慧攝影設備投入使用,就有機會增加這些感測器和晶片的需求。
這四家公司之外,還有三家可以放進觀察名單。
恩智浦 (NXPI)
相關業務:i.MX 處理器、微控制器、連接和控制產品
受益邏輯:為更多機器人和工業設備提供計算、通訊與控制能力
高通 (QCOM)
相關業務:面向機器人、無人機和設備端 AI 的 Dragonwing 平台
受益邏輯:承接設備本地處理視覺、計算和連接任務的需求
Cloudflare(NET)
相關業務:提供 Jev 第三方模型的接入與調用
受益邏輯:開發者把 Jev 用於客服分流、資料篩選和智慧體調度時,還需要部署應用、連接數據、管理調用。Cloudflare 的機會,是讓這些應用留在自己的平台上運行。
尚屬早期
Jev 當前仍有待解決的問題,包括判斷準確性、問題設計,以及服務能否支撐長期運行的業務。
首先,對 Jev「零幻覺」的宣傳容易讓人誤解。規定它只能在 A、B、C 中選擇,可以避免它返回一個程式不認識的 D,但它仍然會選錯。放回客服的例子,程式能順利讀出「交給財務」,並不代表這張工單真的應該由財務處理。
有開發者用 Jev 測試了八類任務、完成了 16,000 次判斷,他認可 Jev 的速度和成本優勢,同時發現問題和選項還需要進一步調整,才能覆蓋實際情況。他也希望等供應商累積更多營運經驗、市場出現替代方案後,再接入生產業務。
Jev 能承擔多少工作目前尚不可知,但一種趨勢已經顯現:把大量重複判斷交給 JEV,把複雜任務留給通用模型。
當自動化的開發和使用成本下降,類比晶片、邊緣 AI 和自主設備,會迎來自己的 ChatGPT 時刻嗎?





